
官方微信视频号
国家机器人检测与评定中心(总部)牵头发布“机器人具身智能三维性能测评框架”
时间:2026-10-20 10:29:15
来源:上海机器人产业技术研究院
作者:小R
9月17日,由国家机器人检测与评定中心(总部)牵头,国家机器人检测与评定中心(沈阳)、国家机器人检测与评定中心(广州)、复旦大学智能机器人研究院、清华大学深圳国际研究生院五家单位联合研制的“机器人具身智能三维性能测评框架”在第九届中国机器人峰会主论坛上正式发布。
联合发布:五家单位共同推出三维性能测评框架
第九届中国机器人峰会主论坛于9月17日在杭州未来科技城学术交流中心举行,与会专家和学者们围绕产业趋势、关键技术与应用落地展开交流。
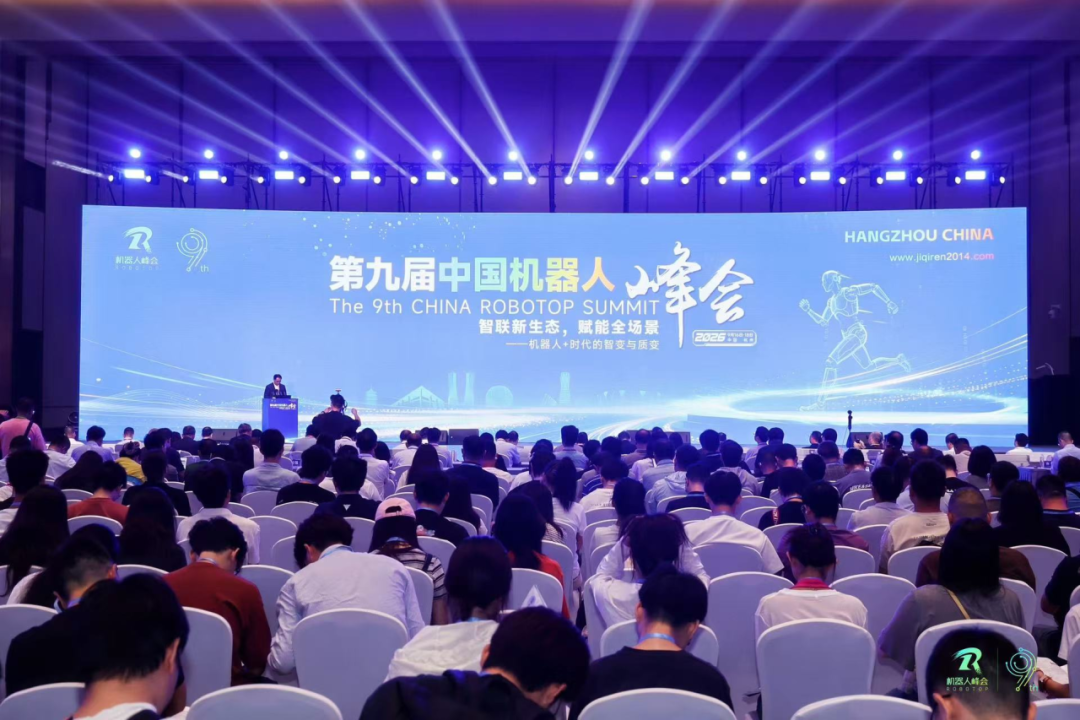
图:第九届中国机器人峰会主论坛现场
在主论坛“权威发布”环节,国家机器人检测与评定中心(总部)、国家机器人检测与评定中心(沈阳)、国家机器人检测与评定中心(广州)、复旦大学智能机器人研究院、清华大学深圳国际研究生院联合发布“机器人具身智能三维性能测评框架”。
框架不是针对单一算法、单一动作或单次任务成功率进行评价,而是从机器人核心能力、物理环境变化和能力泛化三个相互关联的维度,构建面向真实世界的立体测评空间。其核心逻辑可以概括为:三能看“会什么”,四域看“稳不稳”,四化看“能不能泛化”。
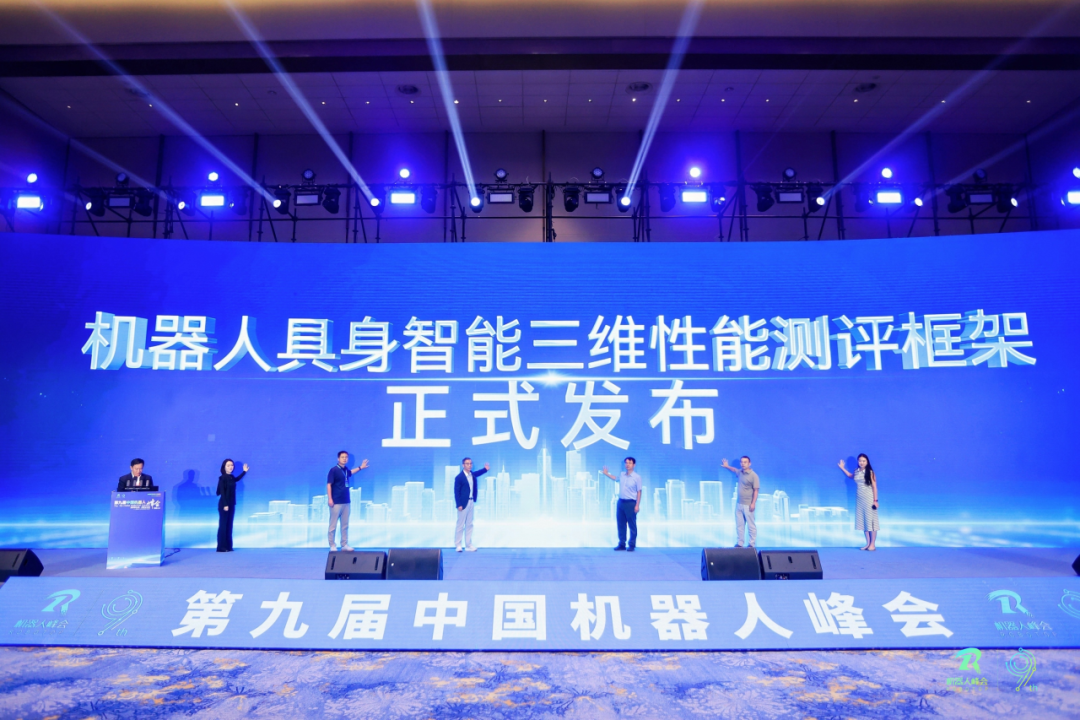
图:“机器人具身智能三维性能测评框架”联合发布仪式
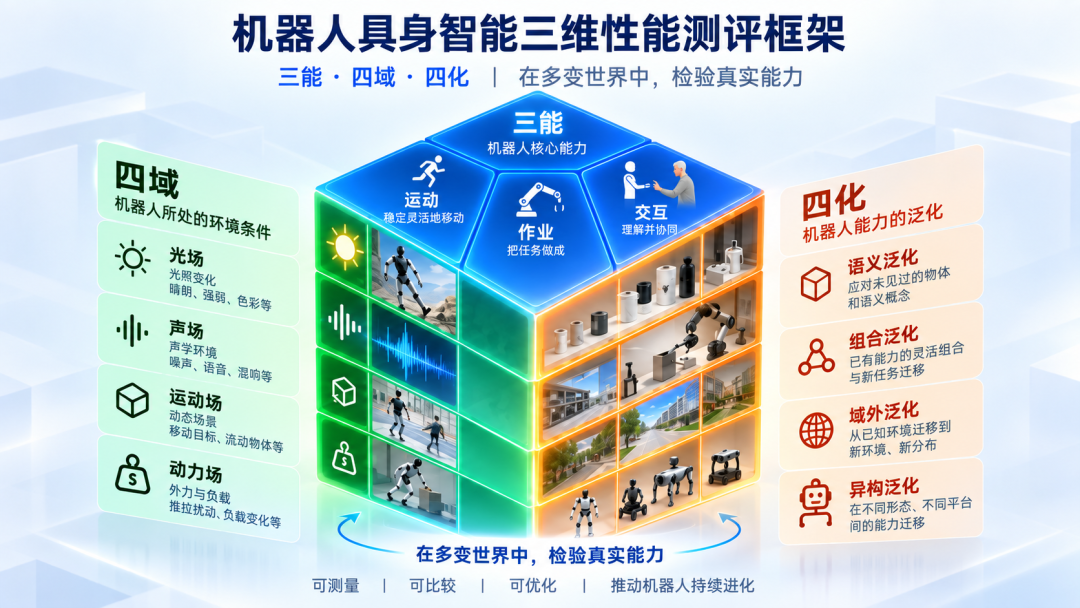
图:机器人具身智能三维性能测评框架
框架是什么:三能、四域、四化构建立体测评空间
机器人真正进入真实世界,需要同时回答三个问题:具备哪些核心能力?环境变化后能力是否仍然稳定?面对未知对象、未知组合、未知分布和不同机器人形态时,已有能力能否继续发挥?基于此,框架形成“三能、四域、四化”三维性能测评体系。
第一维:“三能”——看机器人到底会什么
面向真实世界任务,机器人最终要解决“能不能到达、能不能做成、能不能协同”三个基本问题。因此,将核心能力归纳为运动、作业、交互“三能”。
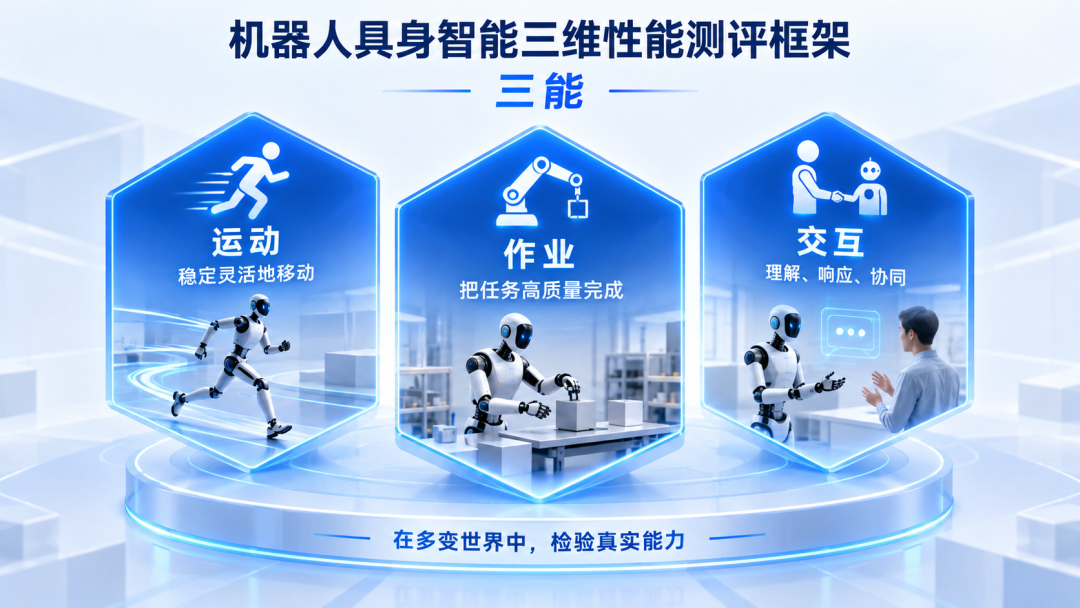
图:“三能”:运动、作业、交互三类核心能力
运动:重点关注移动、稳定、平衡与通行能力,检验机器人面对坡道、台阶、复杂地面和扰动时能否保持连续、稳定、可控。
作业:重点关注抓取、操作、执行等任务能力,不仅看单一步骤是否准确,更看连续任务能否稳定、高质量完成。
交互:重点关注对人类意图的理解、响应与协同,包括语言、动作、任务指令以及人机协作过程中的安全性与有效性。
第二维:“四域”——在变化的物理世界中检验能力
真实世界不会保持恒定。光线会变化、噪声会出现、目标会移动,机器人还会受到外力与负载变化。因此,框架以光场、声场、运动场、动力场构成“四域”,主动改变机器人所处的物理条件,检验“三能”是否仍然稳定。
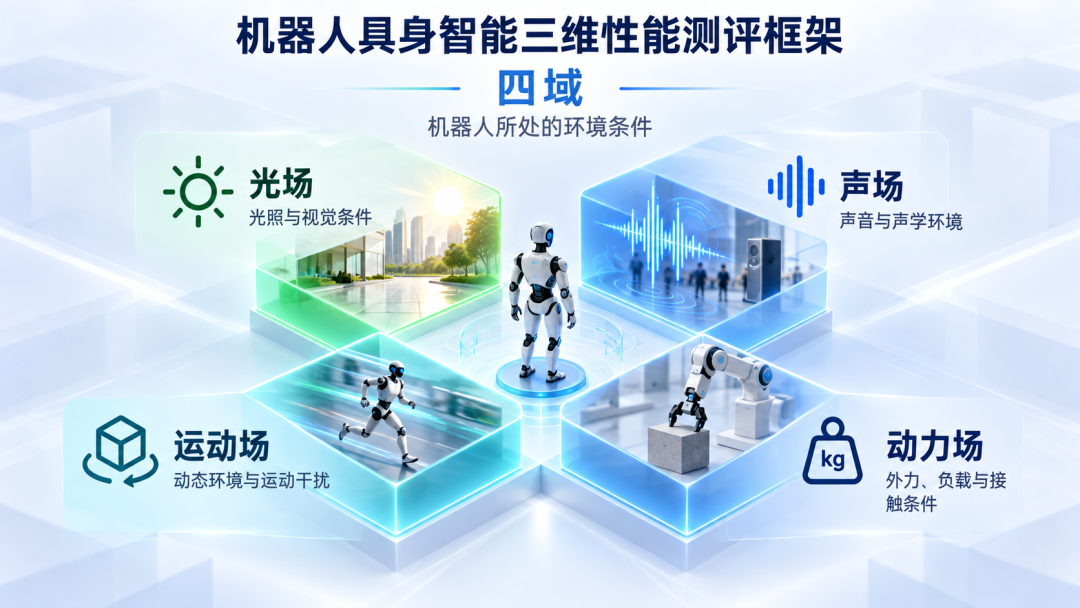
图:“四域”:光场、声场、运动场、动力场
光场:改变光照强度、明暗、方向及视觉条件,观察视觉感知和任务执行是否受到影响。
声场:引入不同噪声、语音和声学环境,检验听觉感知、语音理解和交互响应的稳定性。
运动场:通过动态目标、移动干扰和流动物体等变化,验证机器人在动态环境中的感知、规划和运动适应能力。
动力场:通过外力、负载、推拉扰动和接触条件变化,检验运动控制、平衡恢复和操作稳定性。
第三维:“四化”——面向未知世界检验泛化
如果说“四域”关注环境变化,那么“四化”关注能力边界能否向未知世界扩展。具身智能的关键,不是记住固定答案,而是在未见过的条件下仍能调用已有知识和技能完成任务。
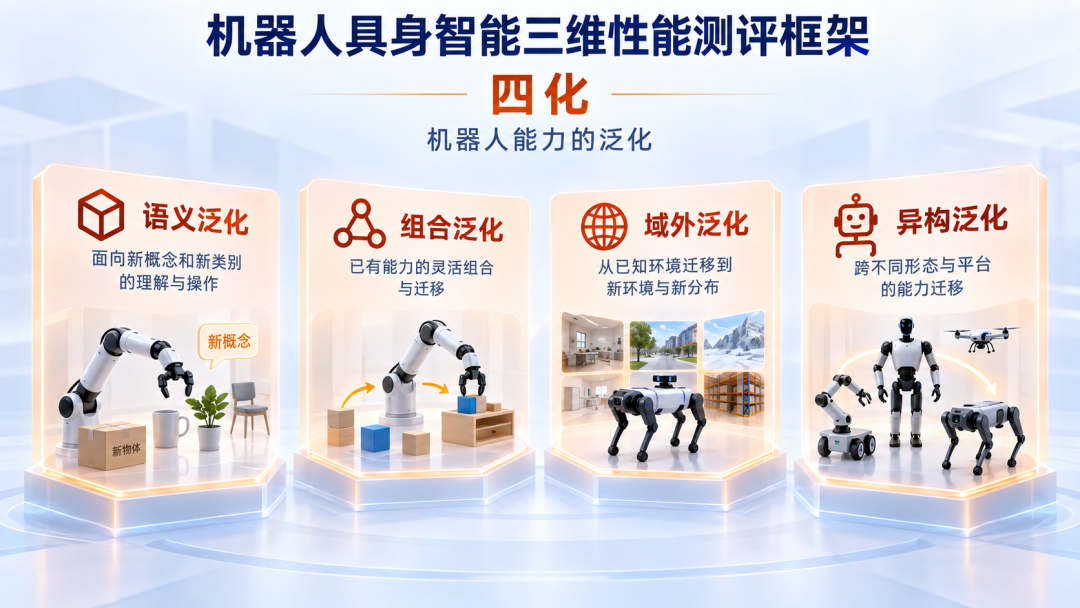
图:“四化”:语义泛化、组合泛化、域外泛化、异构泛化
语义泛化:检验机器人面对未见过的物体、新概念或新类别时,是否还能正确理解语义并完成相应操作。
组合泛化:检验已有能力能否灵活重组,并在新的任务组合和流程中继续发挥作用。
域外泛化:检验机器人从已知环境迁移到新环境和新分布后,能力能否保持,重点考察分布外条件下的适应性与鲁棒性。
异构泛化:检验能力在不同形态、不同自由度和不同硬件平台机器人之间能否迁移与复用。
三、对行业意味着什么:从“看起来会”走向“真正可验证”
“三能、四域、四化”不是三个彼此独立的模块,而是一个三维测评空间。同一项运动、作业或交互能力,需要在不同物理场条件下接受检验,并进一步观察其在语义、组合、域外和异构条件下能否保持。通过这种立体化组合,可以形成比单一成功率、单一精度指标更接近真实应用的能力画像。
对研发端,框架能够把“模型哪里不够好”转化为清晰的能力短板和测试证据,支撑算法、模型和本体迭代;对产品端,可形成更可比较的能力画像,为产品选型和应用适配提供依据;对检测认证端,可为后续测试方法、评价规则和等级划分提供统一框架;对产业端,则有助于推动具身智能从演示驱动走向质量驱动,从“能展示”走向“可验证、可比较、可复现”。
更重要的是,三维性能测评框架为不同技术路线、不同机器人形态和不同应用场景建立了共同的能力表达坐标,有助于行业形成更加统一的测试语言和评价逻辑,为标准研制、检测认证、产品迭代和规模化应用提供基础支撑。
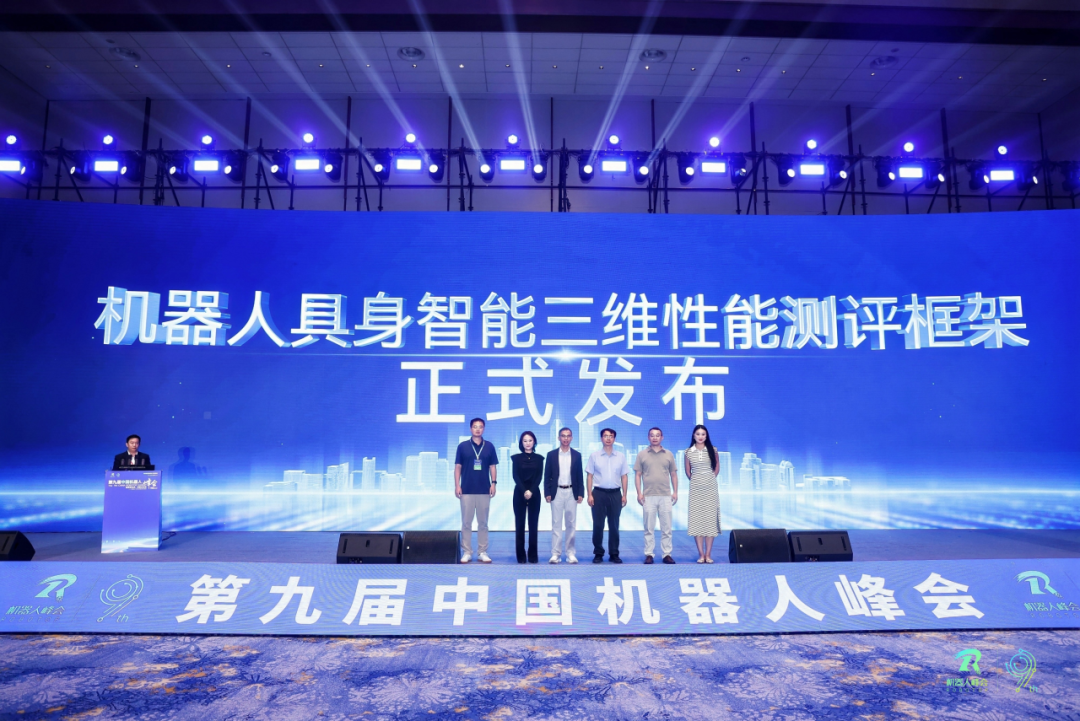
图:嘉宾与发布单位代表合影
三能,看“会什么”
四域,看“稳不稳”
四化,看“能不能泛化”
—— 让具身智能能力可测量、可比较、可优化
推荐新闻
-
央视再聚焦!上研院赋能我国具身智能产业进入“有标可依”新阶段
2026-07-06 -
人工智能继续教育基地7月开班,欢迎报名!
2026-07-01 -
喜报|我院荣膺2026年全国五一劳动奖状! ——致敬每一位平凡而伟大的奋斗者
2026-06-25 -
央视聚焦|国家级检测平台赋能具身智能高质量发展——我院承办的2026杭州国际具身机器人场景应用大赛获广泛关注
2026-06-24 -
十大优质项目集中亮相,机器人概念验证中心正式启动
2026-06-08 -
上研院与睿尔曼牵手共同打造具身智能高质量标准化数据集训练场
2025-08-19 -
第一届上海市机器人等数字技术专业职称申报政策宣讲会顺利召开
2025-08-14 -
云上鏖战,智造未来——第十届 “创客中国”智能机器人中小企业创新创业大赛半决赛圆满收官,48强团队晋级总决赛!
2025-08-13 -
国家标准《工业机器人静电安全规范》等三项标准工作启动
2025-05-07 -
关于征集第十届“创客中国”智能机器人中小企业创新创业大赛评委的通知
2025-04-29 -
共探高质量、发布新成果——2025人形机器人产业高质量发展论坛顺利召开
2025-04-27 -
镇江市党政代表团一行赴机器人研究院考察
2025-04-25 -
定立场,测关节,论数据-全国人形机器人检测认证工作组2025年第二次会议于深圳顺利召开
2025-04-25 -
我院承办的第十届“创客中国”智能机器人中小企业创新创业大赛新闻发布会顺利召开
2025-04-18 -
福州人形机器人训练场启动并接入国家级测评平台
2025-04-15 -
纪念江泽民同志诞辰100周年大会在京隆重举行 习近平总书记出席大会并发表重要讲话
2026-08-18 -
安全性能国际接轨启新章——工业机器人CR认证新规研讨于沪召开
2025-04-15 -
政企携手谋新篇---上电科领导西南行暨卡诺普机器人全系列产品CR认证签约仪式在蓉举行
2025-03-12 -
习近平出席2026世界人工智能大会暨人工智能全球治理高级别会议开幕式并发表主旨讲话
2026-07-17 -
穹顶DOME数据集平台:让异构机器人数据用“同一种语言”
2026-07-14 -
市科委主任骆大进调研机器人研究院:肯定成绩,寄予厚望
2025-03-10 -
ABB全系列机器人CR认证战略合作签约
2025-02-25 -
KUKA机器人再添新认证
2025-01-27 -
国评中心与京沪两地人形机器人共建创新中心共同举办人形机器人产业发展论坛
2024-11-20 -
人形机器人检测认证工作组正式成立
2024-11-22 -
守安全底线、 保本体可靠、促智能发展,全国人形机器人检测认证工作组会议顺利召开
2025-02-27 -
我院专家获得"机器人"领域国际电工标准化1906奖
2024-10-14 -
国评中心(总部)为安川颁发机器人洁净级认证证书!
2024-09-25 -
JAKA拿下协作机器人全系列CR认证“001”证书
2024-09-19 -
KUKA全系列机器人获得CR认证
2024-09-14 -
2024世界机器人大会机器人行业规范检测与技术分论坛在京圆满举行
2024-08-25 -
国评中心(总部)北京测评中心正式揭牌!
2024-08-24 -
首届智能机器人分级分类评价创新论坛在上海召开
2024-07-05 -
上海成立机器人概念验证中心
2024-06-25 -
【研发成果】轻量化、模块化、智能化的移动机器人面市!
2024-06-20 -
机器人赛道逐渐拓宽,人形机器人正当时?
2024-07-01 -
【祝贺】艾利特CS系列协作机器人通过100000小时MTBF测评!
2024-01-03 -
协作无界,“加”速未来—2023首届中国(盐城)机器人+新能源产业发展大会在盐城顺利召开
2023-12-25

